三角剖分
在几何中,三角剖分是指将平面对象细分为三角形,并且通过扩展将高维几何对象细分为单纯形. 对于一个给定的点集,有很多种三角剖分,如:

本文介绍二维 Delaunay 三角剖分(简称 DT)及其分治构造算法.
Delaunay 三角剖分
定义
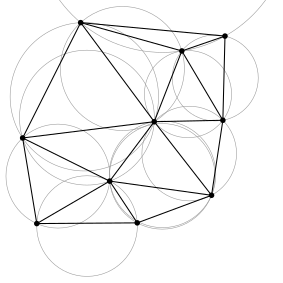
在数学和计算几何中,对于给定的平面中的离散点集 𝑃 ,其 Delaunay 三角剖分 DT(𝑃) 满足:
- 空圆性:DT(𝑃) 是 唯一 的(任意四点不能共圆),在 DT(𝑃) 中,任意 三角形的外接圆范围内不会有其它点存在.
- 最大化最小角:在点集 𝑃 可能形成的三角剖分中,DT(𝑃) 所形成的三角形的最小角最大.从这个意义上讲,DT(𝑃) 是 最接近于规则化 的三角剖分.具体的说是在两个相邻的三角形构成凸四边形的对角线,在相互交换后,两个内角的最小角不再增大.
性质
- 最接近:以最接近的三点形成三角形,且各线段(三角形的边)皆不相交.
- 唯一性:不论从区域何处开始构建,最终都将得到一致的结果(点集中任意四点不能共圆).
- 最优性:任意两个相邻三角形构成的凸四边形的对角线如果可以互换的话,那么两个三角形六个内角中最小角度不会变化.
- 最规则:如果将三角剖分中的每个三角形的最小角进行升序排列,则 Delaunay 三角剖分的排列得到的数值最大.
- 区域性:新增、删除、移动某一个顶点只会影响邻近的三角形.
- 具有凸边形的外壳:三角剖分最外层的边界形成一个凸多边形的外壳.
构造 DT 的分治算法
DT 有多种构造算法,下面介绍时间复杂度为 𝑂(𝑛log𝑛) 的分治算法.
分治构造 DT 的第一步是将给定点集按照 𝑥 坐标 升序 排列,𝑥 相同时按照 𝑦 坐标升序排列,并去除重合点.如下图是排好序的大小为 10 的点集.

若点数不足 2,无需连边.否则,将有序点集不断从中间分成两部分,直到子点集大小为 2 或 3.其中两个点连成一条边,三个不共线的点连成一个三角形,三个共线的点只连接排序后相邻的两对点.

然后在分治回溯的过程中,依次合并左右子点集的剖分.合并后的边分为 LL-edge(左侧子点集内部的边)、RR-edge(右侧子点集内部的边)和 LR-edge(连接左右子点集的边),在下图中分别用灰色、红色和蓝色表示.为了维持 DT 性质,合并时 可能 需要删除部分 LL-edge 和 RR-edge,但 不会 增加这两类边.

合并左右两个剖分的第一步是找到两个凸包的下公切线,并插入对应的 base LR-edge.分治时返回左右凸包的边界边,从左侧凸包的最右端、右侧凸包的最左端开始,沿凸包边界移动,直到所有点都不在从左端点指向右端点的有向直线右侧.

然后,我们需要确定下一条 紧接在 base LR-edge 之上的 LR-edge.比如对于右侧点集,下一条 LR-edge 的可能端点(右端点)为与 base LR-edge 右端点相连的 RR-edge 的另一端点(6,7,9 号点),左端点即为 2 号点.

以右端点为例,从指向 base LR-edge 左端点的射线开始,按顺时针环绕顺序检查与右端点相连的 RR-edge:
- 只有严格位于 base LR-edge 上方的端点才是有效候选点,即该点位于从 base 左端点指向右端点的有向直线的左侧.对应的顺时针转角须在 (0∘,180∘) 内.
- 设当前候选点为 𝑐,沿同一方向紧邻的下一个邻点为 𝑑.若 𝑑 严格位于 base LR-edge 两端点与 𝑐 的外接圆内,则删除通向 𝑐 的 RR-edge,并继续检查通向 𝑑 的边.
- 否则保留当前候选点,停止这一侧的检查.由于这一侧已经是 Delaunay 三角剖分,只需按环绕顺序比较相邻的候选边即可.

如上图,依次检查 6,7,9 号点.6 号点对应的绿色圆包含下一个邻点 7,因此删除通向 6 的 RR-edge;7 号点对应的紫色圆不包含下一个邻点 9,于是保留 7 作为右侧候选点.之后还要将它与左侧候选点比较,才能确定下一条 LR-edge.
对于左侧点集,从指向 base LR-edge 右端点的射线开始,按逆时针环绕顺序作镜像处理即可.

当左右两侧都没有有效候选点时,当前 base LR-edge 就是上公切线,合并完成.若只有一侧有有效候选点,就将它与 base LR-edge 的另一端点连接,得到新的 LR-edge.
当左右两侧都有有效候选点时,若右侧候选点严格位于左侧候选点与 base 两端点确定的外接圆内,则选择右侧候选点;否则选择左侧候选点.将选中的候选点与 base 的另一侧端点连接,得到新的 LR-edge.四点共圆时两者均可.

当这条 LR-edge 添加好后,将其作为 base LR-edge 重复以上步骤,继续添加下一条,直到合并完成.

实现
若只用无序邻接表存边,并在每次添加 LR-edge 时扫描两端点的所有邻边,则时间复杂度为 𝑂(𝑛2),因为一个端点可能连续形成多条 LR-edge,导致邻接表被反复扫描.
参考实现使用 Quad-edge结构维护边的环绕顺序.每条无向边用四条有向边记录,其中两条表示原图的两个方向,另外两条表示对偶图的两个方向.同一组记录连续存放,所以只需维护每条有向边的起点和同起点的下一条逆时针边,就能在 𝑂(1) 时间内实现以下操作:
| 操作 | 含义 |
|---|
rev(e) | 反向边 |
onext(e) | 起点相同的下一条逆时针边 |
oprev(e) | 起点相同的上一条逆时针边 |
lnext(e) | 沿左侧面的边界前进一条边 |
onext(rev(e)) | 沿右侧面的边界后退一条边 |
splice(a, b) 同时修改原图和对偶图的环绕关系,用来拼接或拆开两条边所在的环.connect(a, b) 在同一个面内连接 a 的终点和 b 的起点.删除边时,将它的两个方向分别从对应的环中移除.这些拓扑操作只需修改常数个记录;参考实现使用动态数组分配和回收边,均摊耗时为 𝑂(1).
代码中 base 的方向是从右侧点集指向左侧点集,因此图示中 base LR-edge「上方」的点位于有向边 base 的右侧.左侧候选边为 onext(rev(base)),右侧候选边为 oprev(base),删除候选边后,只需沿这一侧的环绕顺序继续前进.
实现
  1
  2
  3
  4
  5
  6
  7
  8
  9
 10
 11
 12
 13
 14
 15
 16
 17
 18
 19
 20
 21
 22
 23
 24
 25
 26
 27
 28
 29
 30
 31
 32
 33
 34
 35
 36
 37
 38
 39
 40
 41
 42
 43
 44
 45
 46
 47
 48
 49
 50
 51
 52
 53
 54
 55
 56
 57
 58
 59
 60
 61
 62
 63
 64
 65
 66
 67
 68
 69
 70
 71
 72
 73
 74
 75
 76
 77
 78
 79
 80
 81
 82
 83
 84
 85
 86
 87
 88
 89
 90
 91
 92
 93
 94
 95
 96
 97
 98
 99
100
101
102
103
104
105
106
107
108
109
110
111
112
113
114
115
116
117
118
119
120
121
122
123
124
125
126
127
128
129
130
131
132
133
134
135
136
137
138
139
140
141
142
143
144
145
146
147
148
149
150
151
152
153
154
155
156
157
158
159
160
161
162
163
164
165
166
167
168
169
170
171
172
173
174
175
176
177
178
179
180
181
182
183
184
185
186
187
188
189
190
191
192
193
194
195
196
197
198
199
200
201
202
203
204
205
206
207
208
209 | #include <algorithm>
#include <cmath>
#include <limits>
#include <utility>
#include <vector>
using data_t = double;
struct Point {
data_t x, y;
int id;
};
class Delaunay {
// 每条无向边由四个槽位组成
// 偶数槽位表示原图中的两个方向,奇数槽位表示对偶边
// 所有连接均存下标,避免迭代器失效
struct Edge {
int origin, next;
};
std::vector<Point> p;
std::vector<Edge> edges;
std::vector<int> free_edges;
// 使用相对容差近似判断符号
static int sign(data_t value, data_t scale) {
const data_t tolerance =
16 * std::numeric_limits<data_t>::epsilon() * scale;
return (value > tolerance) - (value < -tolerance);
}
static int cross(const Point& a, const Point& b, const Point& c) {
data_t u = (b.x - a.x) * (c.y - a.y);
data_t v = (b.y - a.y) * (c.x - a.x);
return sign(u - v, std::abs(u) + std::abs(v));
}
// a、b、c 逆时针排列时,判断 d 是否在外接圆内
static bool in_circle(const Point& a, const Point& b, const Point& c,
const Point& d) {
data_t ax = a.x - d.x, ay = a.y - d.y;
data_t bx = b.x - d.x, by = b.y - d.y;
data_t cx = c.x - d.x, cy = c.y - d.y;
data_t a2 = ax * ax + ay * ay, b2 = bx * bx + by * by,
c2 = cx * cx + cy * cy;
data_t bc1 = bx * cy, bc2 = by * cx;
data_t ca1 = cx * ay, ca2 = cy * ax;
data_t ab1 = ax * by, ab2 = ay * bx;
data_t det = a2 * (bc1 - bc2) + b2 * (ca1 - ca2) + c2 * (ab1 - ab2);
// 在相减前累加绝对值,避免抵消后低估舍入误差
data_t scale = a2 * (std::abs(bc1) + std::abs(bc2)) +
b2 * (std::abs(ca1) + std::abs(ca2)) +
c2 * (std::abs(ab1) + std::abs(ab2));
return sign(det, scale) > 0;
}
static int rot(int e) { return (e & ~3) | ((e + 1) & 3); }
static int rev(int e) { return e ^ 2; }
int org(int e) const { return edges[e].origin; }
int dest(int e) const { return org(rev(e)); }
// 同一起点的边按逆时针方向组成循环链表
int onext(int e) const { return edges[e].next; }
int oprev(int e) const { return rot(onext(rot(e))); }
// 沿 e 左侧面的边界前进一条边
int lnext(int e) const { return rot(onext(rev(rot(e)))); }
bool left_of(int v, int e) const {
return cross(p[org(e)], p[dest(e)], p[v]) > 0;
}
bool right_of(int v, int e) const {
return cross(p[org(e)], p[dest(e)], p[v]) < 0;
}
int make_edge(int u, int v) {
int e;
if (free_edges.empty()) {
e = (int)edges.size();
edges.resize(edges.size() + 4);
} else {
e = free_edges.back();
free_edges.pop_back();
}
edges[e] = {u, e};
edges[e + 1] = {-1, e + 3};
edges[e + 2] = {v, e + 2};
edges[e + 3] = {-1, e + 1};
return e;
}
// 交换两条边的后继,同时更新对偶图的连接
void splice(int a, int b) {
int alpha = rot(onext(a)), beta = rot(onext(b));
std::swap(edges[a].next, edges[b].next);
std::swap(edges[alpha].next, edges[beta].next);
}
void delete_edge(int e) {
splice(e, oprev(e));
splice(rev(e), oprev(rev(e)));
e &= ~3;
edges[e].origin = edges[e + 2].origin = -1;
free_edges.push_back(e);
}
// 加入从 a 的终点到 b 的起点的边
int connect(int a, int b) {
int e = make_edge(dest(a), org(b));
splice(e, lnext(a));
splice(rev(e), b);
return e;
}
// 返回起于最左、最右顶点的凸包边,分别使外部面位于右侧、左侧
// 区间使用 [l, r),递归只处理至少两个点的情况
std::pair<int, int> divide(int l, int r) {
if (r - l == 2) {
int a = make_edge(l, l + 1);
return {a, rev(a)};
}
if (r - l == 3) {
int a = make_edge(l, l + 1), b = make_edge(l + 1, l + 2);
splice(rev(a), b);
int turn = cross(p[l], p[l + 1], p[l + 2]);
if (turn == 0) return {a, rev(b)}; // 共线时只保留相邻点连边
int c = connect(b, a);
if (turn > 0) return {a, rev(b)};
return {rev(c), c};
}
int m = l + (r - l) / 2;
auto left = divide(l, m), right = divide(m, r);
int ldo = left.first, ldi = left.second;
int rdi = right.first, rdo = right.second;
// 从递归返回的凸包边出发,沿凸包寻找下公切线
while (true) {
if (left_of(org(rdi), ldi)) {
ldi = lnext(ldi);
} else if (right_of(org(ldi), rdi)) {
rdi = onext(rev(rdi));
} else {
break;
}
}
int base = connect(rev(rdi), ldi); // base 从右侧指向左侧
if (org(ldi) == org(ldo)) ldo = rev(base);
if (org(rdi) == org(rdo)) rdo = base;
while (true) {
// 候选边来自有序的环形邻接表,只需访问当前边的前驱或后继
int lcand = onext(rev(base));
if (right_of(dest(lcand), base)) {
while (in_circle(p[dest(base)], p[org(base)], p[dest(lcand)],
p[dest(onext(lcand))])) {
int next = onext(lcand);
delete_edge(lcand);
lcand = next;
}
}
int rcand = oprev(base);
if (right_of(dest(rcand), base)) {
while (in_circle(p[dest(base)], p[org(base)], p[dest(rcand)],
p[dest(oprev(rcand))])) {
int prev = oprev(rcand);
delete_edge(rcand);
rcand = prev;
}
}
bool lvalid = right_of(dest(lcand), base);
bool rvalid = right_of(dest(rcand), base);
if (!lvalid && !rvalid) break; // 已到达上公切线
if (!lvalid || (rvalid && in_circle(p[dest(lcand)], p[org(lcand)],
p[org(rcand)], p[dest(rcand)]))) {
base = connect(rcand, rev(base));
} else {
base = connect(rev(base), rev(lcand));
}
}
return {ldo, rdo};
}
public:
// 要求点互不重合,id 互不相同
void init(std::vector<Point> points) {
p = std::move(points);
edges.clear();
free_edges.clear();
std::sort(p.begin(), p.end(), [](const Point& a, const Point& b) {
return a.x < b.x || (a.x == b.x && a.y < b.y);
});
if (p.size() >= 2) divide(0, (int)p.size());
}
// 每条无向边只返回一次,端点编号为输入的原始 id
std::vector<std::pair<int, int>> getEdge() const {
std::vector<std::pair<int, int>> result;
for (int e = 0; e < (int)edges.size(); e += 4) {
if (org(e) != -1) result.emplace_back(p[org(e)].id, p[dest(e)].id);
}
return result;
}
};
|
复杂度
设一次合并涉及 𝑘 个点.寻找下公切线时,每次移动都沿某一侧的凸包边界前进,总计 𝑂(𝑘) 次.选候选点时,每次继续向后检查都伴随一条 LL-edge 或 RR-edge 的删除,而两侧子剖分总共只有 𝑂(𝑘) 条边.每次合并主循环除这些删除操作外只做常数次判断,并添加一条 LR-edge;新添加的 LR-edge 在本次合并中不再删除,数目也是 𝑂(𝑘).因此一次合并的总时间为 𝑂(𝑘).
初始排序耗时 𝑂(𝑛log𝑛),递归满足 𝑇(𝑛) =𝑇(⌊𝑛/2⌋) +𝑇(⌈𝑛/2⌉) +𝑂(𝑛),总时间复杂度为 𝑂(𝑛log𝑛).任一时刻保留的边数为 𝑂(𝑛),代码还会回收被删除边的存储位置,避免保存所有历史边,因此空间复杂度为 𝑂(𝑛).
Voronoi 图
给定平面上 𝑛 ≥1 个互不重合的种子点,每个种子点对应的 Voronoi 区域由到该点的距离不大于到其他任一种子点距离的所有点组成.这些区域是可能无界的凸区域,其内部互不相交,并共同覆盖整个平面;相邻区域的公共边界位于相应两种子点连线的垂直平分线上.
对于不全共线且任意四点不共圆的点集,Voronoi 图与 Delaunay 三角剖分互为对偶:每个三角面对应其外心,每条内部边对应连接两侧三角形外心的线段,每条凸包边对应从所在三角形外心出发、垂直于该边并朝凸包外侧延伸的射线.若存在四点共圆,构造后需合并重合的外心并去除零长对偶边.全部点共线时,Voronoi 边为排序后相邻点连线的垂直平分直线;只有一个点时,其区域为整个平面.
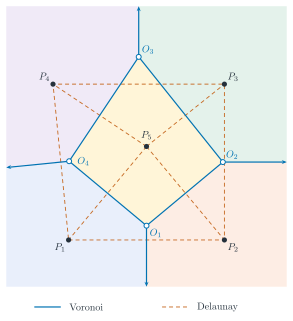
上图中,实心点 𝑃𝑖 为种子点,空心点 𝑂𝑖 为三角形外心;蓝色实线构成 Voronoi 图,橙色虚线构成 Delaunay 三角剖分.背景色区分各个 Voronoi 区域,箭头表示无界边;图中仅展示有限视窗内的部分.
构造 DT 后,利用已有的边环绕顺序枚举面和边,可在 𝑂(𝑛) 时间内完成上述转换,因此构造 Voronoi 图的总时间复杂度为 𝑂(𝑛log𝑛).
题目
Luogu P6362 平面欧几里得最小生成树 三角剖分经典应用
SGU 383 Caravans 三角剖分 + 倍增
ContestHunter. 无尽的毁灭 三角剖分求对偶图建 Voronoi 图
Codeforces Gym 103485M. Constellation collection 三角剖分之后建图进行 Floodfill
参考资料与拓展阅读
- Wikipedia - Triangulation (geometry)
- Wikipedia - Delaunay triangulation
- Samuel Peterson - Computing Constrained Delaunay Triangulations in 2-D (1997-98)
本页面最近更新:2026/10/3 22:41:34,更新历史
发现错误?想一起完善? 在 GitHub 上编辑此页!
本页面贡献者:Tiphereth-A, Ir1d, Enter-tainer, xehoth, antileaf, corchis-S, diauweb, ksyx, opsiff
本页面的全部内容在 CC BY-SA 4.0 和 SATA 协议之条款下提供,附加条款亦可能应用